电路,我们在日常生活、工作中都经常用到,但不知道大家对“
电桥电路”是否知道呢?本文收集整理了一些资料,希望本文能对各位读者有比较大的参考价值。
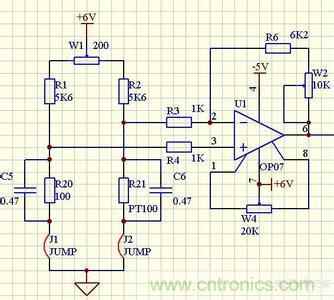
电桥电路
单臂工作:电桥中只有一个臂接入被测量,其它三个臂采用固定电阻;双臂工作:如果电桥两个臂接入被测量,另两个为固定电阻就称为双臂工作电桥,又称为半桥形式;全桥方式:如果四个桥臂都接入被测量则称为全桥形式。
桥路形式
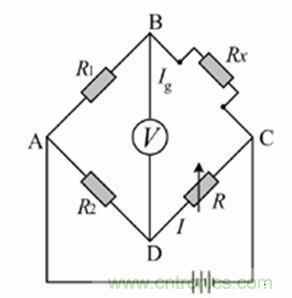
最常用的电阻电桥,有四个电阻组成桥臂,一个对角接电源,另一个作为输出。
电桥各臂的电阻分别为R1、R2、R3、R4,U为电桥的直流电源电压。当四臂电阻R1=R2=R3=R4=R时,称为等臂电桥;当R1=R2=R,R3=R4=R'≠R时,称为输出对称电桥;
当R1=R4=R,R2= R3=R'≠R时,称为电源对称电桥。
图1.4.1 电桥电路 图1.4.2 电流输出型
输出方式
电桥的输出方式有电流型和电压型两种,主要根据负载情况而定。
1)电流输出型
当电桥的输出信号较大,输出端又接入电阻值较小的负载如检流计或光线
示波器进行测量时,电桥将以电流形式输出,如图1.4.2a所示,负载电阻为Rg由图中可以得;
所以电桥输出端的开路电压UAB为
(1-4-1)
应用有源-----端口网络定理,电流输出电桥可以简化成图1.4.2a所示的电路。图中E'相当于电桥输出端开路电压Uab,R'为网络的入端电阻
(1-4-2)
由图1.4.2b可以知道。流过负载Rg的电流为 (1-4-3)
当Ig =0时,电桥平衡。故电桥平衡条件为
R1R3=R2R4或
当电桥负载电阻Rg等于电桥输出电阻时,即阻抗匹配时,有这时电桥输出功率最大,电桥输出电流为
 电桥电路
(1-4-4)
输出电压为
(1-4-5)
当桥臂R1为与被测量有关的可变电阻,且有电阻增量ΔR时,略去分母中的ΔR项则对于输出对称电桥, R1=R2=R,R3=R4=R
对于电源对称电桥,R1=R4=R,R2=R3=R'≠R
对于等臂电桥,R1=R2=R3=R4=R
由以上结果可以看出,三种形式的电桥,当ΔR<<R时,其输出电流都与应变片的电阻变化率即应变成正比,它们之间呈线性关系。
2) 电压输出型
当电桥输出端接有放大器时,由于放大器的输入阻抗很高,所以可以认为电桥的负载电阻为无穷大,这时电桥以电压的形式输出。输出电压即为电桥输出端的开路电压,其表达式为 (1-4-6)
设电桥为单臂工作状态,即R1为应变片,其余桥臂均为固定电阻。当R1感受被测量产生电阻增量ΔR1时,由初始平衡条件R1R3=R2R4得 ,代入式(1-4-6),则电桥由于ΔR1产生不平衡引起的输出电压为
(1-4-7)
对于输出对称电桥,此时R1=R2=R,R3=R4=R?/SUP>,当R1臂的电阻产生变化ΔR1=ΔR,根据(1-4-7)可得到输出电压为
(1-4-8)
对于电源对称电桥,R1=R4=R,R2=R3=R'≠R。当R1臂产生电阻增量ΔR1=ΔR时,由式(1-4-7)得
(1-4-9)
对于等臂电桥R1=R2=R3=R4=R ,当R1的电阻增量ΔR1=ΔR时,由式(1-4-7)可得输出电压为
(1-4-10)
由上面三种结果可以看出,当桥臂应变片的电阻发生变化时,电桥的输出电压也随着变化。当ΔR《R时,电桥的输出电压与应变成线性关系。还可以看出在桥臂电阻产生相同变化的情况下,等臂电桥以及输出对称电桥的输出电压要比电源对称电桥的输出电压大,即它们的灵敏度要高。因此在使用中多采用等臂电桥或输出对称电桥。
在实际使用中为了进一步提高灵敏度,常采用等臂电桥,四个被测信号接成两个差动对称的全桥工作形式,如图1.4.3所示。
由图1.4.3可见R1=R+ΔR,R2=R-ΔR,R3=R+δR,R4=R-ΔR ,将上述条件代入式(1-4-6)得
(1-4-11)
由式(1-4-11)看出,由于充分利用了双差动作用,它的输出电压为单臂工作时的4倍,所以大大提高了测量的灵敏度。
图1.4.3 等臂电桥全桥工作方式 图1.4.4 交流电桥
经过本文讲解,大家对电桥电路,是否有所了解?
电桥电路是值得我们好好学习,希望对大家有帮助!
浏览过本文<
电桥电路>的人也浏览了
LCR数字电桥的使用方法
http://baike.cntronics.com/abc/3939
单相桥式整流电路
http://baike.cntronics.com/abc/969
双臂电桥
http://baike.cntronics.com/abc/3169
 技术应用



